測量士補 ・ 写真測量
三次元形状復元計算
さんじげんけいじょうふくげんけいさん
撮影した数値写真及び標定点を用いて、数値写真の外部標定要素と、写真に写った特徴点の位置座標を求め、地形、地物等の3次元形状を復元してオリジナルデータを作成する作業(作業規程の準則427条1項)。
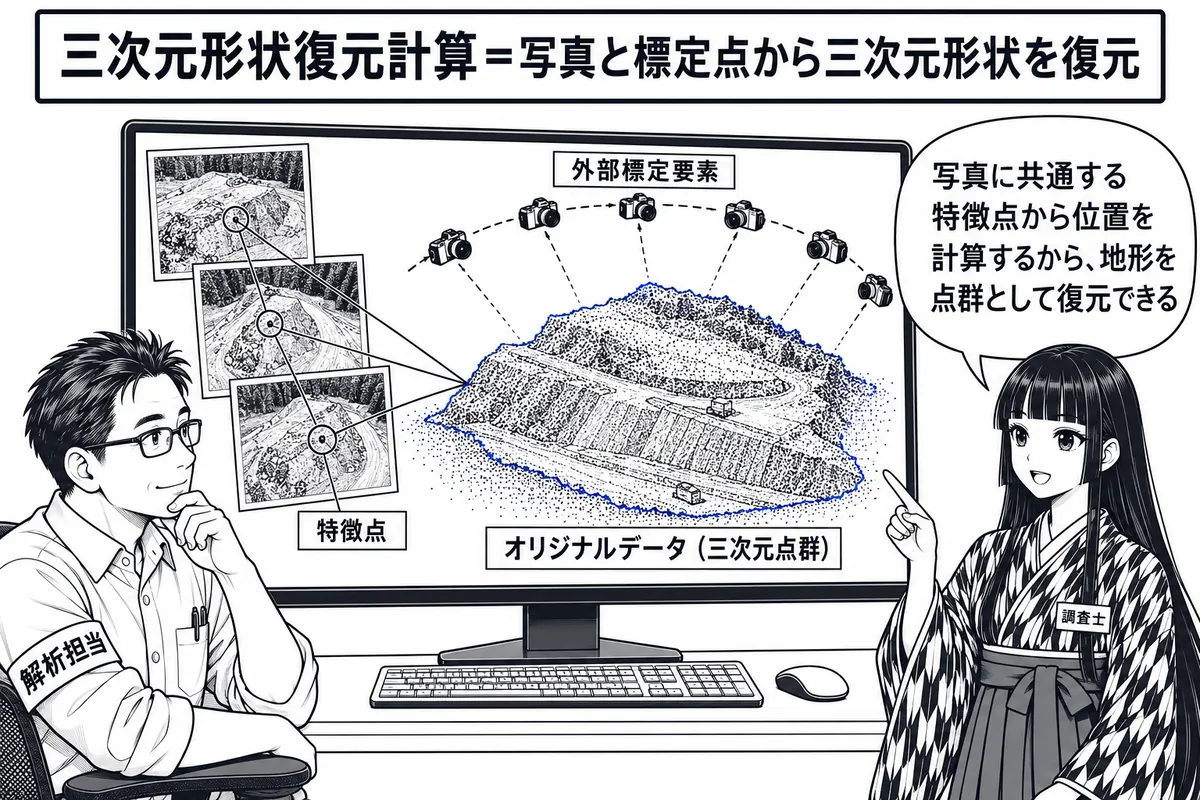
UAVで重複させて撮った多数の写真から、同じ地点が写った箇所(特徴点)を自動で探し出し、カメラの位置と傾き、地点の3次元座標をまとめて計算する処理が三次元形状復元計算です。SfMと呼ばれる処理にあたり、写真から点群データを作るUAV写真点群測量の中心となる工程です。
作るのはオリジナルデータ(三次元点群)
準則は、三次元形状復元計算を、数値写真及び標定点を用いて外部標定要素と特徴点の位置座標を求め、3次元形状を復元し、オリジナルデータを作成する作業としています(準則427条1項)。特徴点の抽出、標定点の測定、外部標定要素の算出、オリジナルデータの生成までの一連の処理を含みます(同条2項)。
カメラはセルフキャリブレーションが標準
カメラのキャリブレーションは、三次元形状復元計算の中でセルフキャリブレーションを行うことが標準です(準則427条5項)。撮像素子寸法と画素数はカタログ値を採用し、焦点距離の初期値もカタログの値を用います(同条3項)。計算は分割して実施しないことが標準です(同条4項)。
作業規程の準則 第427条第1項「三次元形状復元計算」とは、撮影した数値写真及び標定点を用いて、数値写真の外部標定要素及び数値写真に撮像された地点(以下この章において「特徴点」という。)の位置座標を求め、地形、地物等の3次元形状を復元し、オリジナルデータを作成する作業をいう。
特徴点は写真どうしの重なりから探すので、隣接写真との重複が無いと形状を復元できません。地表が植生に覆われて地面が写らない区域も対象に向かず、UAV写真点群測量は裸地等の対象物の認識が可能な区域に適用することが標準です(準則410条2項)。
試験ではこう問われる
- 「三次元形状復元計算とは、…三次元形状を復元し、反射強度画像を作成する作業」は誤り。作るのはオリジナルデータ
- 「カメラのキャリブレーションは、三次元形状復元計算においてセルフキャリブレーションを行うことが標準」は正しい
- 「三次元点群データを作成する場合は、隣接空中写真との重複は無くてもよい」は誤り
本試験で問われた肢
測量士補 R5年 第19問 肢2 三次元形状復元計算とは、撮影した数値写真及び標定点を用いて、地形、地物などの三次元形状を復元し、反射強度画像を作成する作業をいう。 正誤と解説を見る
誤り
誤り。三次元形状復元計算で作成するのは、反射強度画像ではなくオリジナルデータ(三次元点群データ)である。
【ひっかけ】前半の「撮影した数値写真及び標定点を用いて」「三次元形状を復元し」は定義どおりで、作成するものだけをレーザ測量の用語に替えている。
【根拠】作業規程の準則第427条第1項「「三次元形状復元計算」とは、撮影した数値写真及び標定点を用いて、数値写真の外部標定要素及び数値写真に撮像された地点(以下この章において「特徴点」という。)の位置座標を求め、地形、地物等の3次元形状を復元し、オリジナルデータを作成する作業をいう。」
作業規程の準則は、三次元形状復元計算を、撮影した数値写真及び標定点を用いて、数値写真の外部標定要素と特徴点の位置座標を求め、地形、地物等の三次元形状を復元し、オリジナルデータを作成する作業と定めている(427条1項)。反射強度画像は、レーザ光の反射の強さを画像にしたもので、レーザ計測で得られる。数値写真から作るものではない。
【ポイント】UAV写真点群測量の三次元形状復元計算 → オリジナルデータ。反射強度はレーザ計測で得る値。
【出典】作業規程の準則第427条第1項 https://www.gsi.go.jp/common/000258734.pdf
測量士補 R5年 第19問 肢5 カメラのキャリブレーションについては、三次元形状復元計算において、セルフキャリブレーションを行うことが標準である。 正誤と解説を見る
正しい
正しい。カメラのキャリブレーションは、三次元形状復元計算においてセルフキャリブレーションを行うことを標準とする。
【根拠】作業規程の準則第427条第5項「カメラのキャリブレーションについては、三次元形状復元計算において、セルフキャリブレーションを行うことを標準とする。」
UAVに搭載するデジタルカメラは、焦点距離やレンズのゆがみなどの値をあらかじめ精密に決めていないことが多い。そこで、三次元形状復元計算の中でカメラの内部の値も未知数として同時に求める(セルフキャリブレーション)。作業規程の準則は、肢の文と同じことを標準としている(427条5項)。
【出典】作業規程の準則第427条第5項 https://www.gsi.go.jp/common/000258734.pdf
測量士補 R2年 第18問 肢5 UAVにより撮影された空中写真を用いて三次元点群データを作成する場合は、デジタルステレオ図化機を使用しないので、隣接空中写真との重複は無くてもよい。 正誤と解説を見る
誤り
誤り。UAVで撮影した写真から三次元点群データを作成するには、隣接空中写真との重複が必要である。
【ひっかけ】「デジタルステレオ図化機を使用しない」という部分は事実に近いので、重複も不要と思わせる肢。三次元形状の復元は、複数の写真に写った同じ点から位置を求める。
【根拠】作業規程の準則第421条第8項「撮影後に実際の写真重複度を確認できる場合には、同一コース内の隣接数値写真との重複度が80パーセント以上、隣接コースの数値写真との重複度が60パーセント以上を確保できるよう撮影計画を立案することを標準とする。」
【根拠】作業規程の準則第427条「「三次元形状復元計算」とは、撮影した数値写真及び標定点を用いて、数値写真の外部標定要素及び数値写真に撮像された地点(以下この章において「特徴点」という。)の位置座標を求め、地形、地物等の3次元形状を復元し、オリジナルデータを作成する作業をいう。」
作業規程の準則は、三次元形状復元計算を、撮影した数値写真及び標定点を用いて、数値写真の外部標定要素及び数値写真に撮像された地点(特徴点)の位置座標を求め、地形、地物等の3次元形状を復元する作業と定めている(427条)。同じ地点が複数の写真に写っていなければ位置座標は求められないので、撮影計画では、同一コース内の隣接数値写真との重複度を80パーセント以上(撮影後に確認が困難な場合は90パーセント以上)、隣接コースとの重複度を60パーセント以上とする(421条8項)。有人航空機の空中写真測量の標準の60パーセント・30パーセント(185条1項4号)より大きい。
【ポイント】UAV写真点群測量の重複度は、同一コース80 %以上(確認困難なら90 %以上)、隣接コース60 %以上。
【出典】作業規程の準則第421条第8項 https://www.gsi.go.jp/common/000258734.pdf / 作業規程の準則第427条 https://www.gsi.go.jp/common/000258734.pdf
写真測量の過去問
読んだら、本試験の肢で確かめる。
この写真測量の用語が問われた肢を、肢別演習で1肢ずつ○×で解けます。答えるとその場で正誤と解説、根拠の条文が出ます。